E se um robô pudesse nadar sem utilizar um motor elétrico tradicional, aproveitando células musculares vivas para produzir movimento?
Foi esta possibilidade que uma equipa de investigadores do Instituto de Tecnologia de Massachusetts (MIT), nos Estados Unidos, explorou ao desenvolver um pequeno robô aquático alimentado por tecido muscular cultivado em laboratório.
O dispositivo utiliza duas barbatanas independentes que se movimentam quando as células musculares são estimuladas por luz. Nos ensaios realizados, o robô conseguiu deslocar-se pela água, alterar a direção do movimento e percorrer um pequeno labirinto experimental.
A investigação, publicada na revista Advanced Functional Materials, apresenta uma abordagem que permite produzir tecido muscular numa camada extremamente fina, capaz de gerar força suficiente para movimentar uma estrutura robótica.
Um robô construído a partir de tecido vivo
O robô desenvolvido pela equipa pertence à área da robótica bio-híbrida, que combina componentes artificiais com materiais biológicos vivos.
Em vez de depender exclusivamente de motores e engrenagens convencionais, estes dispositivos aproveitam as propriedades das células para produzir movimento.
Neste caso, a estrutura inclui duas barbatanas flexíveis feitas de metacrilato de gelatina, conhecido pela sigla GelMA, um material à base de gelatina utilizado na engenharia de tecidos. Cada barbatana tem aproximadamente 0,5 milímetros de espessura.
Sobre o hidrogel, os investigadores cultivaram células musculares esqueléticas da linha C2C12, geneticamente modificadas para responder à luz. Durante o processo de maturação, estas células organizaram-se em fibras musculares alinhadas, formando uma camada com menos de 15 micrómetros de espessura.
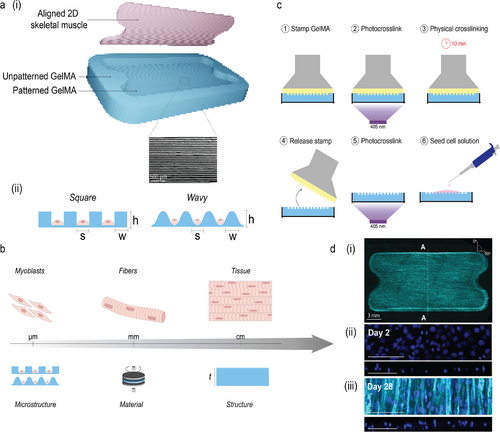
O alinhamento é importante porque permite que as células se contraiam de forma coordenada, transmitindo a força produzida à estrutura de suporte.
Quando uma das regiões musculares recebe o estímulo luminoso adequado, as células contraem-se e deformam a barbatana. Esta alteração mecânica permite impulsionar o robô através da água.
A luz permite controlar o movimento
Uma das características mais interessantes do dispositivo é a possibilidade de controlar separadamente as duas barbatanas.
Os investigadores utilizaram luz azul, com um comprimento de onda de 470 nanómetros, para estimular seletivamente o tecido muscular de cada lado.
Ao iluminar apenas uma das barbatanas, conseguem provocar a sua contração e gerar movimento numa determinada direção. Quando estimulam as duas em simultâneo, o robô pode rodar. A frequência dos estímulos também influencia a velocidade do movimento.
Para demonstrar estas capacidades, a equipa colocou o robô num pequeno labirinto aquático, constituído por um segmento reto e duas secções inclinadas. A combinação da estimulação seletiva das barbatanas permitiu orientar o dispositivo ao longo do percurso.
O controlo era feito externamente pelos investigadores através da posição e da frequência da estimulação luminosa. Por isso, embora o robô conseguisse navegar pelo percurso experimental, não se tratava de um sistema autónomo capaz de detetar obstáculos e decidir sozinho como contorná-los.
Nos ensaios, a velocidade linear máxima atingiu cerca de quatro comprimentos do próprio robô por minuto. Os investigadores também mediram movimentos de rotação, com velocidades que chegaram a aproximadamente 1200 graus por minuto.
Estes valores demonstram que uma camada muito fina de células musculares pode produzir movimento controlado numa estrutura de pequenas dimensões. O objetivo principal não era construir um robô rápido, mas demonstrar que este tipo de tecido pode gerar força e deslocamento suficientes para permitir a locomoção de um dispositivo bio-híbrido.
O material que sustenta as células faz a diferença
Para conseguir este resultado, os investigadores tiveram de resolver um problema importante: as células musculares precisam de uma estrutura que lhes permita crescer, organizar-se e contrair-se sem destruir a integridade do dispositivo.
Em trabalhos anteriores, a equipa tinha utilizado fibrina, um material biológico que forma uma estrutura semelhante a um gel. No entanto, verificou que os tecidos musculares cultivados neste suporte podiam encolher e perder a sua forma quando eram libertados da estrutura rígida utilizada durante o cultivo.
A equipa procurou, por isso, um material de suporte mais adequado.
Os investigadores estudaram diferentes níveis de rigidez e padrões de pequenas ranhuras na superfície do hidrogel. Estas características influenciam a forma como as células se alinham e a capacidade do tecido para transmitir força à estrutura.
O GelMA revelou-se uma alternativa útil. Ao ajustar a sua composição e a geometria das ranhuras, os investigadores conseguiram melhorar o alinhamento das fibras musculares e controlar a deformação das barbatanas durante a contração.
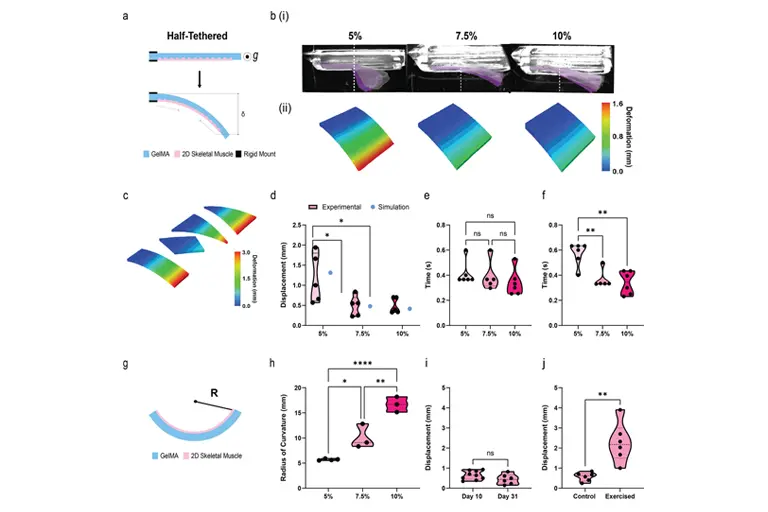
A rigidez do material também teve um papel importante. Um suporte mais flexível pode permitir uma maior amplitude de movimento, mas a sua deformação excessiva pode comprometer a estabilidade do dispositivo. A equipa teve, por isso, de equilibrar a flexibilidade da estrutura com a capacidade de gerar movimento controlado.
Os investigadores avaliaram diferentes formulações de hidrogel e verificaram que o desempenho do robô dependia tanto das propriedades mecânicas do suporte como da contração ativa do tecido muscular.
O conjunto destas alterações permitiu desenvolver atuadores musculares finos capazes de gerar forças da ordem dos milinewtons e deslocamentos da ordem dos milímetros, valores relevantes para estruturas robóticas desta dimensão.
Mais força e maior duração de funcionamento
Um dos resultados mais importantes do estudo está relacionado com a eficiência dos atuadores musculares.
Os investigadores verificaram que os tecidos musculares bidimensionais desenvolvidos neste trabalho apresentavam uma densidade de força contrátil aproximadamente 20 vezes superior à dos sistemas musculares tridimensionais utilizados como referência em estudos anteriores.
Esta medida corresponde à força produzida por unidade de volume de tecido muscular. Não significa que o robô seja 20 vezes mais rápido, mas que o tecido consegue gerar mais força relativamente ao volume que ocupa.
A equipa observou também uma melhoria muito grande na duração de funcionamento dos atuadores quando estes eram libertados do suporte rígido utilizado durante o cultivo. Enquanto alguns sistemas bidimensionais anteriores perdiam a sua funcionalidade em menos de dez minutos, os novos atuadores mantiveram-se funcionais durante mais de 30 dias em cultura.
Os autores descrevem esta diferença como um aumento de aproximadamente 4500 vezes na longevidade funcional, em comparação com os sistemas anteriores utilizados como referência.
É importante, contudo, distinguir a duração de funcionamento do tecido muscular do tempo de navegação do robô. O resultado não significa que o dispositivo tenha nadado continuamente durante 30 dias.
Os investigadores demonstraram ainda que a estimulação luminosa repetida, utilizada para exercitar o tecido muscular, podia aumentar a amplitude de contração em determinadas condições experimentais. Este resultado sugere que a forma como o tecido é estimulado e exercitado também influencia o desempenho dos atuadores.
Para que poderão servir estes robôs?
A investigação abre novas possibilidades para o desenvolvimento de dispositivos bio-híbridos mais pequenos e flexíveis.
Os tecidos vivos conseguem responder a estímulos e produzir força através de processos biológicos. Ao integrar estas propriedades em estruturas artificiais, os investigadores procuram desenvolver sistemas que combinem a capacidade de movimento dos materiais biológicos com o controlo e a geometria dos dispositivos de engenharia.
No futuro, tecnologias deste tipo poderão contribuir para aplicações em robótica de pequenas dimensões, exploração de ambientes aquáticos e, potencialmente, determinadas tarefas biomédicas. Estas possibilidades são, contudo, perspetivas de investigação, não aplicações já demonstradas pelo robô descrito neste estudo.
O dispositivo continua a apresentar limitações. A sua locomoção depende de estímulos externos, o movimento é relativamente lento e a estimulação contínua pode provocar fadiga muscular. Nos ensaios de fadiga, a velocidade de deslocação diminuiu durante a estimulação prolongada, tendo deixado de ser observada translação mensurável ao fim de 30 minutos nas condições testadas.
Estes resultados mostram que ainda existem desafios a ultrapassar antes de ser possível utilizar estes sistemas em ambientes reais ou em aplicações práticas.
Ainda assim, o trabalho representa um avanço na investigação de robôs bio-híbridos. Mais do que criar uma máquina capaz de nadar, os investigadores demonstraram que uma camada muscular extremamente fina, cultivada sobre um suporte de hidrogel cuidadosamente concebido, pode gerar força, manter a sua funcionalidade durante um período prolongado e permitir o controlo da locomoção de um pequeno dispositivo.
A longo prazo, esta abordagem poderá contribuir para uma nova geração de sistemas robóticos que integrem tecido vivo e materiais artificiais para produzir movimentos controlados.
Imagem de destaque: A estrutura do hidrogel influencia o movimento dos atuadores musculares | Modelos e gráficos mostram como a rigidez e a geometria de um suporte de hidrogel influenciam a contração e a deformação de atuadores musculares vivos desenvolvidos para robôs bio-híbridos. Fonte: Bawa, M. et al. (2026). 2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots. Advanced Functional Materials. DOI: 10.1002/adfm.78065. Figura reproduzida ao abrigo da licença indicada na publicação original.